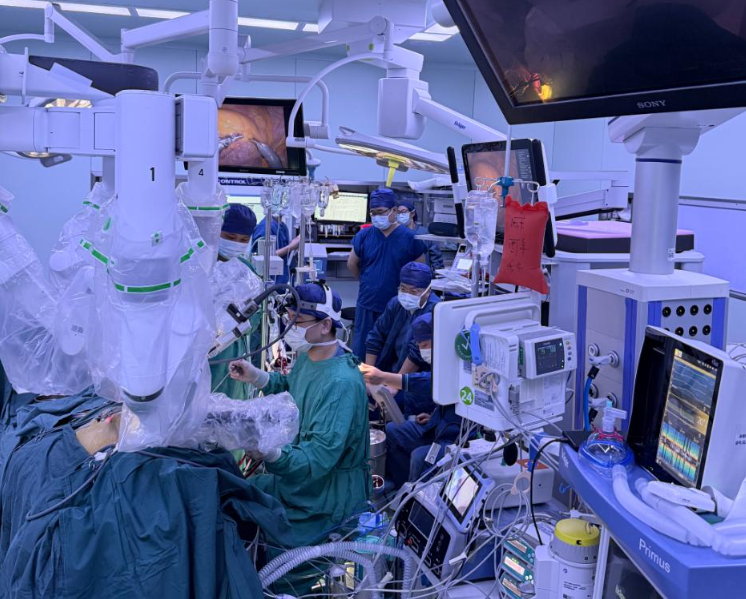
2026年10月5日凌晨,西安交通大学第一附属医院心血管外科闫炀、李勇新团队接到供体通知后,启动了一台不劈开胸骨的心脏移植手术——仅经肋间约8厘米切口和两个机器人器械孔,完成病变心脏切除、供心植入及5处大血管吻合。
据医院10月9日新闻通气会披露,这是中国首例、全球第三例机器人辅助微创心脏移植手术。此前,沙特King Faisal Specialist Hospital & Research Centre(KFSHRC)于2024年9月、美国贝勒医学院团队于2025年3月分别完成全球首例和美国首例。
两年之内,三个国家的三支团队先后完成这一手术,且各自选择了不同的微创入路。机器人心脏移植从单一中心的概念验证,进入了多中心、多路径的早期探索阶段。
接受手术的患者为老年男性,长期心功能不全,近半年持续恶化。术前评估显示左心室射血分数(LVEF)仅19%,二尖瓣、三尖瓣、主动脉瓣均大量反流,同时合并冠心病、多发性腔隙性脑梗死和肺气肿。内科治疗已无法逆转病情,心脏移植是唯一选择。
传统心脏移植需要正中开胸、劈开胸骨,切口通常超过20厘米。对这位心功能极差、合并多系统基础病的患者而言,胸骨损伤本身即构成额外风险:术后出血、感染、愈合延迟的概率显著升高。心脏移植患者术后需长期服用免疫抑制剂,进一步增加切口感染管理的难度。
经多学科评估,团队决定采用机器人辅助微创方式完成移植。闫炀在10月9日通气会上的表述很直接:保全胸廓完整结构,大幅减轻手术创伤,缩短康复周期,降低胸骨感染风险——这项技术尤其适合高龄、合并多种基础病、无法耐受传统开胸巨创的高危终末期心衰患者。
手术入路设计是此次报道中技术价值最高的信息。团队在肋间建立约8厘米主操作切口,不锯开胸骨。该切口承担两项关键功能:取出病变心脏,以及将修剪评估后的供心送入胸腔。右侧胸壁另设2个小型戳卡孔,供机器人机械臂进入胸腔,在三维放大视野下完成精细操作。需要说明的是,媒体所用"不开胸换心"主要指不进行传统胸骨正中切开,手术仍需经胸壁切口。
术中,闫炀与李静医生负责病变心脏的暴露与解离,经主操作窗口取出病心、植入供心。李勇新通过机器人机械臂,在狭小胸腔空间内完成左心房、肺动脉、主动脉、上腔静脉和下腔静脉共5处吻合口的精密缝合,全程保持供心低温保护。
5处吻合的结构与现代原位心脏移植中广泛使用的双腔静脉吻合法(Bicaval Technique)一致。在传统开放手术中,医生依靠正中开胸获得充分操作空间,用双手和常规器械直接处理大血管。改用微创入路后,同样的吻合任务需在更受限的空间内通过机器人机械臂完成,对器械灵活性、可达性和术者经验要求明显提高。
缝合完毕后排气、复温、开放主动脉,供心顺利复跳。患者术后转入心外ICU,当天成功脱离呼吸机。
术后当天脱机是一项积极的早期恢复指标。考虑到患者术前LVEF仅19%且合并肺气肿,这一结果初步支持了机器人微创移植的技术可行性。但医院尚未公开供心冷缺血时间、体外循环时间、术中出血量、ICU停留时间、总住院天数及术后并发症等完整数据,单例手术的早期结果还不足以推导出普遍性的临床优势。
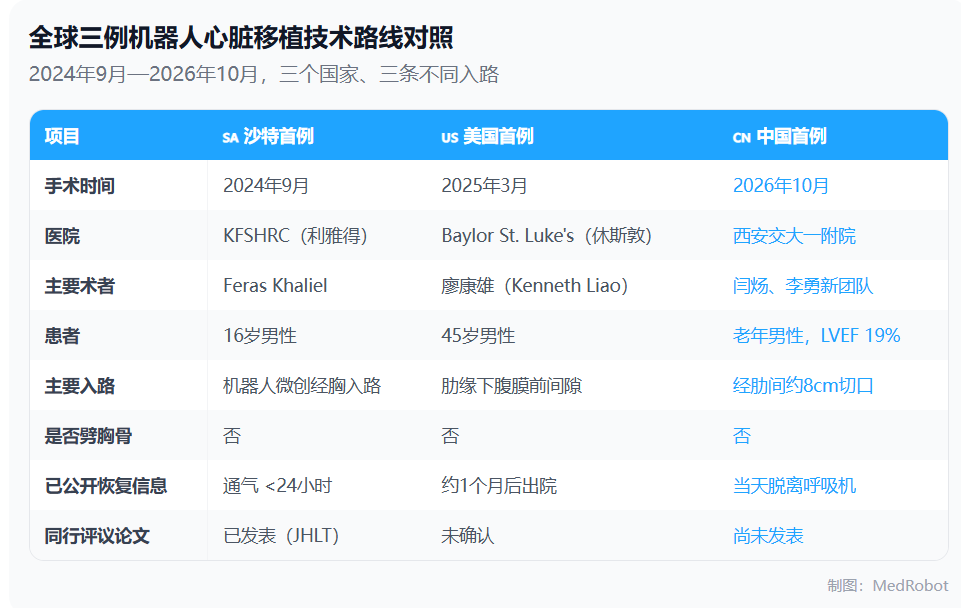
将全球已完成的三例机器人心脏移植放在一起,最值得关注的是三支团队分别选择了不同的微创入路。
2024年9月的沙特首例由KFSHRC心脏外科主任Feras Khaliel主刀,患者为16岁终末期心衰男性。团队采用机器人微创经胸入路,手术耗时约2.5小时,术前在3天内完成7次虚拟模拟演练。2025年2月,该团队在《The Journal of Heart and Lung Transplantation》发表正式病例报告,是目前该领域唯一经同行评议的原始临床文献。论文显示患者术后机械通气时间不足24小时,实现早期活动。
2025年3月的美国首例由贝勒医学院廖康雄(Kenneth Liao)团队完成,患者45岁,术前已依赖机械循环支持。与沙特和中国的经胸入路不同,贝勒团队选择了肋缘下腹膜前间隙(preperitoneal space)通道,在肋缘下建立约10—13厘米切口完成病心取出和供心植入,胸部另设较小机器人通道。患者术后恢复约一个月出院。廖康雄团队在机器人心脏手术领域积累较深,据贝勒医学院2026年9月公告,该团队已完成第1000例机器人心脏手术,涵盖瓣膜、冠脉、再手术及部分移植病例。
此次西安交大一附院采用的经肋间约8厘米主切口方案,是三例中主操作切口最短的。但切口长度只是入路设计的一个维度,不同入路对供心进出路径、机器人器械布局、术中暴露范围和吻合操作条件的影响各不相同。目前公开信息尚不足以对三种入路在缺血时间、出血量、术后疼痛和恢复速度方面做出比较。
三条路径并存,恰恰说明机器人心脏移植仍处于术式探索的早期。哪种入路更适合哪类患者,需要更多病例和对照研究来回答。
机器人心脏移植与已经相对成熟的机器人二尖瓣修复或房间隔缺损修补有本质区别。它要取出一个完整器官、植入另一个完整器官,并重建全部主要血液通道。
这对机器人系统至少提出四层挑战。第一,主切口需要同时满足微创要求和完整心脏通过需求,入路设计直接约束机器人的器械布局和操作范围。第二,5处大血管吻合需在受限空间内依次完成,对机械臂灵活性、缝合精度和操控稳定性要求极高。第三,供心在恢复灌注前需尽量缩短缺血时间,机器人操作效率直接影响移植物质量。第四,心脏移植涉及器官获取、心外科、麻醉、体外循环、影像、重症监护等多学科协同,机器人的引入增加了设备准备、术中应急转换等新的流程变量。
机器人心脏移植考验的是从器械设计到入路规划到团队配合的系统能力。
此次手术通报没有披露所用机器人的品牌和型号。此前,李勇新团队曾于2026年4月完成机器人辅助免缝合主动脉瓣置换手术,表明团队在复杂机器人心脏手术方面已有临床积累。
两年三例,三个国家,三种入路。机器人心脏移植已经证明技术上可以完成,但距离形成标准化、可推广的成熟术式,还有相当长的循证积累过程。
当前最迫切的问题是每种入路在供心缺血时间、吻合质量、术后恢复和长期预后方面的表现究竟如何。沙特团队的同行评议论文迈出了第一步,美国和中国团队的完整数据和正式文献仍待发表。
免责声明:
智慧医疗网转载其他网站内容,出于传递更多信息而非盈利之目的,内容仅供参考。版权归原作者所有,若有侵权,请联系我们删除。
本平台所发布信息的内容和准确性由提供消息的原单位或组织独立承担完全责任!
凡来源注明智慧医疗网的内容为智慧医疗网原创,转载需获授权。